- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
پیچیدہ صنعتی آپریشنز کے لیے روبوٹ کتے کو کیا موزوں بناتا ہے؟
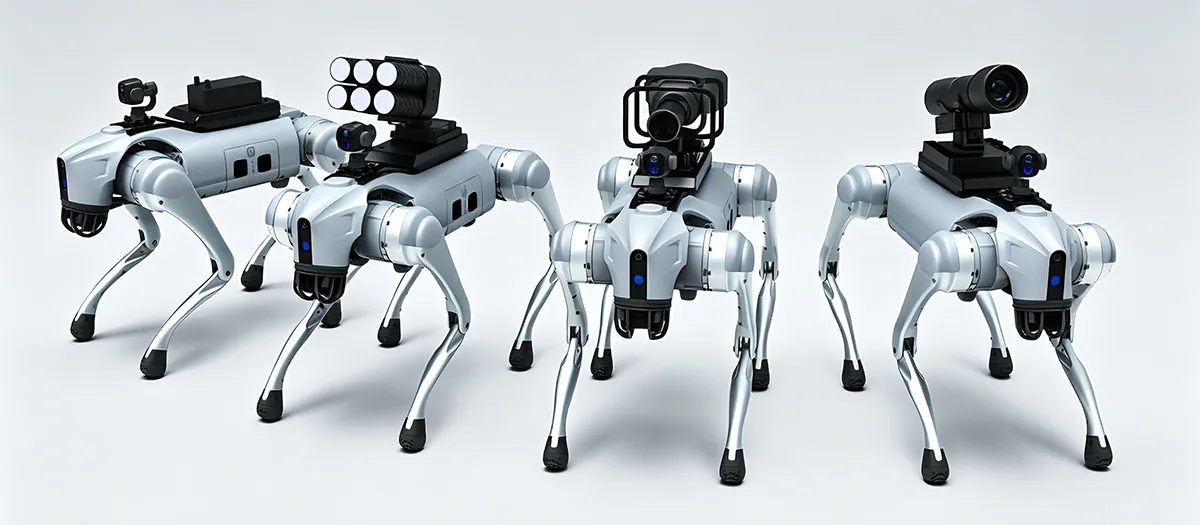
A روبوٹ کتاجب صنعتی کاموں میں سیڑھیاں، ڈھلوان، ناہموار زمین، تنگ راستے، ملبہ، سرنگیں، یا دیگر دشوار گزار علاقے شامل ہوتے ہیں تو روایتی پہیوں والے موبائل روبوٹس کی حدود سے آگے بڑھنے کے لیے ڈیزائن کیا گیا ہے۔ اس کی قدر چوگنی نقل و حرکت، خود مختار نیویگیشن، ماحولیاتی ادراک، کام کے لیے مخصوص سینسنگ، ماڈیولر آلات، اور مسلسل آپریشن کے امتزاج سے حاصل ہوتی ہے۔ تاہم، صنعتی صارفین کے لیے صرف نقل و حرکت کافی نہیں ہے۔ ایک عملی پلیٹ فارم کو مستحکم نقل و حرکت، ڈیٹا اکٹھا کرنے، سازوسامان کے انضمام، بیٹری کے انتظام، دیکھ بھال، اور ماحولیاتی حالات کے تحت آپریشن کی بھی ضرورت ہے۔ یہ پلیٹ فارم کے فن تعمیر اور ایپلیکیشن کی منصوبہ بندی کو معائنہ، بنیادی ڈھانچے کی نگرانی، ذہین مینوفیکچرنگ، ہنگامی مدد، اور دیگر پیشہ ورانہ آپریٹنگ منظرناموں میں کامیاب تعیناتی کے لیے مرکزی بناتا ہے۔
مندرجات کا جدول
متعلقہ تکنیکی بحث میں براہ راست جانے کے لیے کسی حصے پر کلک کریں۔
- 1. صنعتی چوکور روبوٹ کی تعریف کیا ہے؟
- 2. مشکل خطوں پر ٹانگوں کی نقل و حرکت کو کیا مفید بناتا ہے؟
- 3. کون سے خود مختار افعال صنعتی آپریشن کو بہتر بناتے ہیں؟
- 4. ملٹی سینسر پرسیپشن کیا کردار ادا کرتا ہے؟
- 5. کون سے معائنے کے کام ایک چوگنی پلیٹ فارم کی مدد کر سکتے ہیں؟
- 6. ماڈیولر آلات پلیٹ فارم میں کیا اضافہ کر سکتے ہیں؟
- 7. پلیٹ فارم کو کن شرائط کے لیے ڈیزائن کیا جانا چاہیے؟
- 8. کس طرح چوکور روبوٹ مشکل کام کے علاقوں کی نمائش کو کم کر سکتے ہیں؟
- 9. آلات اور سینسر کو کیسے مربوط کیا جانا چاہیے؟
- 10. خریداروں کو پلیٹ فارم کا انتخاب کرنے سے پہلے کیا اندازہ لگانا چاہیے؟
- 11. ساختی تعیناتی کا عمل کیسا لگتا ہے؟
- 12. صنعتی چوکور روبوٹکس کی مستقبل کی سمت کیا ہے؟
- 13. اکثر پوچھے جانے والے سوالات
صنعتی چوکور روبوٹ کی کیا تعریف ہے؟
ایک صنعتی چوکور روبوٹ ایک موبائل روبوٹک پلیٹ فارم ہے جو پہیوں یا پٹریوں کے بجائے ٹانگوں کی حرکت کے ارد گرد بنایا گیا ہے۔ اس کا چار ٹانگوں والا ڈھانچہ اسے سینسرز، مواصلاتی آلات، کمپیوٹنگ ہارڈویئر، اور دیگر ایپلیکیشن مخصوص آلات کو لے جانے کے دوران بلندی اور بے قاعدہ زمین میں تبدیلیوں پر بات چیت کرنے کے قابل بناتا ہے۔
وضاحتی خصوصیت صرف چار ٹانگوں کی ظاہری شکل نہیں ہے۔ چوکور پلیٹ فارم کی قدر لوکوموشن، ادراک، کنٹرول، طاقت، ساخت، اور کام کے آلات کے درمیان ہم آہنگی سے حاصل ہوتی ہے۔ روبوٹ کو اپنے گردونواح کو سمجھنے، اس کی نقل و حرکت کو ایڈجسٹ کرنے، توازن برقرار رکھنے اور ایک متعین آپریٹنگ روٹین کو انجام دینے کی ضرورت ہے۔
یہ نظام پر مبنی ڈیزائن صنعتی چوتھائی پلیٹ فارم کو سادہ ریموٹ کنٹرول مشینوں سے الگ کرتا ہے۔ ایک پیشہ ور پلیٹ فارم خود مختار راستے کی منصوبہ بندی، رکاوٹوں سے بچنے، ڈیٹا اکٹھا کرنے، آلات کی نگرانی، اور دوبارہ قابل گشت کے معمولات کی حمایت کر سکتا ہے۔ یہ افعال روبوٹ کو صرف موبائل کیمرہ کے طور پر کام کرنے کے بجائے ایک وسیع آپریشنل ورک فلو میں حصہ لینے کی اجازت دیتے ہیں۔
ٹانگوں والی نقل و حرکت چار ٹانگوں والی حرکت پلیٹ فارم کو سیڑھیوں، ڈھلوانوں، خلاوں، ناہموار فرشوں، ڈھیلی زمین، اور خطوں میں ہونے والی دیگر تبدیلیوں پر بات چیت کرنے کی اجازت دیتی ہے۔
ذہین نیویگیشن ادراک، راستے کی منصوبہ بندی، پوزیشننگ، اور رکاوٹ سے بچنا پیچیدہ ماحول کے ذریعے زیادہ خود مختار تحریک کی حمایت کر سکتا ہے۔
قابل توسیع پلیٹ فارم ماڈیولر سینسر اور آلات ایک ہی روبوٹک بیس کو مختلف معائنہ، نگرانی اور صنعتی کاموں کے لیے ڈھال سکتے ہیں۔
چار گنا نقل و حرکت صنعتی آٹومیشن کو کیوں بدلتی ہے۔
روایتی پہیوں والے روبوٹ نسبتاً متوقع سطحوں پر بہترین کارکردگی کا مظاہرہ کرتے ہیں۔ ان کی کارکردگی اس وقت کم ہو سکتی ہے جب سیڑھیاں، کھائیاں، ڈھیلے مواد، اونچی دہلیز، یا ناہموار خطہ راستے میں رکاوٹ ڈالتا ہے۔ ٹریک شدہ نظام کچھ مشکل سطحوں کو سنبھال سکتے ہیں، لیکن ان میں تنگ جگہوں اور جب ماحول میں بلندی میں متواتر تبدیلیاں ہوتی ہیں تو ان کی بھی حدود ہوتی ہیں۔
ٹانگوں کی نقل و حرکت اس مسئلے سے مختلف انداز میں پہنچتی ہے۔ ہر ٹانگ کو انفرادی طور پر کنٹرول کیا جا سکتا ہے، جس سے روبوٹ کو زمین کے مطابق اپنے پاؤں رکھنے کی اجازت ملتی ہے۔ یہ فاسد ماحول سے گزرتے ہوئے توازن برقرار رکھنے کے لیے مزید اختیارات فراہم کرتا ہے۔
صنعتی ایپلی کیشنز کے لیے، عملی فائدہ رسائی ہے۔ ایک روبوٹ جو زیادہ اقسام کے خطوں سے گزر سکتا ہے ممکنہ طور پر معائنہ کے مقامات، آلات کے علاقوں، سرنگوں، ورکشاپس اور دیگر مقامات تک پہنچ سکتا ہے جہاں ایک روایتی موبائل پلیٹ فارم کو اضافی انفراسٹرکچر کی ضرورت ہو سکتی ہے۔
- چار ٹانگوں والی حرکت بدلتی ہوئی بلندیوں اور ناہموار زمین کی حمایت کرتی ہے۔
- خود مختار نیویگیشن مسلسل دستی اسٹیئرنگ کی ضرورت کو کم کر سکتی ہے۔
- سینسر نقل و حرکت اور معائنہ کے کاموں کے لیے ماحولیاتی معلومات فراہم کرتے ہیں۔
- ماڈیولر انٹرفیس مختلف ایپلی کیشنز کے لیے مختلف آلات کو انسٹال کرنے کی اجازت دیتے ہیں۔
- ڈیجیٹل ڈیٹا اکٹھا کرنا فیلڈ آپریشنز کو بعد کے تجزیہ کے ساتھ جوڑ سکتا ہے۔
بنیادی اصولایک صنعتی quadruped ایک مکمل موبائل آپریٹنگ سسٹم کے طور پر اندازہ کیا جانا چاہئے. نقل و حرکت اہم ہے، لیکن ادراک، کنٹرول، سازوسامان کا انضمام، طاقت، اور ڈیٹا کے افعال اس بات کا تعین کرتے ہیں کہ وہ نقل و حرکت کتنی مفید ہوتی ہے۔
ٹانگوں کی نقل و حرکت کو مشکل خطوں پر کیا کارآمد بناتا ہے؟
مشکل خطہ چوکور روبوٹکس کے لیے سب سے واضح درخواست والے علاقوں میں سے ایک ہے۔ صنعتی مقامات میں سیڑھیاں، ریمپ، خندقیں، تنگ واک ویز، ملبے، کیچڑ والے علاقے، ناہموار فرش، اور سطح کی اونچائی میں تبدیلیاں ہوسکتی ہیں۔ ایک پلیٹ فارم جو صرف فلیٹ فرشوں کے لیے ڈیزائن کیا گیا ہے اس کے لیے اضافی بنیادی ڈھانچے کی ضرورت ہو سکتی ہے یا وہ بعض علاقوں تک پہنچنے سے قاصر ہے۔
ایک چوکور روبوٹ اپنے پیروں کو انفرادی طور پر رکھ اور اٹھا سکتا ہے، جس سے اسے زمین کی تبدیلی کے ساتھ اپنے جسم کی کرنسی کو ڈھال سکتا ہے۔ یہ پلیٹ فارم اور زمین کے درمیان زیادہ مستحکم تعلق کو برقرار رکھتے ہوئے ڈھلوانوں، قدموں، خلاوں اور فاسد سطحوں پر حرکت میں مدد دے سکتا ہے۔
سیڑھیاں اور اونچائی میں تبدیلی
سیڑھیاں خطوں کی ایک سادہ مثال ہیں جو پہیوں والے پلیٹ فارم کو چیلنج کر سکتی ہیں۔ ہر پہیے کو سطح کے ساتھ مناسب رابطہ برقرار رکھنے کی ضرورت ہوتی ہے، جبکہ روبوٹ کو بار بار عمودی تبدیلیوں پر قابو پانا چاہیے۔ ٹانگوں والا پلیٹ فارم انفرادی ٹانگوں کو اٹھا سکتا ہے اور قدموں کے درمیان حرکت کرنے کے لیے اپنی کرنسی کو ایڈجسٹ کر سکتا ہے۔
عین صلاحیت اب بھی روبوٹ کے ڈیزائن، سٹیپ جیومیٹری، کنٹرول سسٹم، اور ماحولیاتی حالات پر منحصر ہے۔ اہم انجینئرنگ نقطہ یہ ہے کہ ٹانگوں کا ڈھانچہ اضافی نقل و حرکت کے اختیارات فراہم کرتا ہے جو پہیوں کے پاس نہیں ہوتا ہے۔
ڈھلوان اور ناہموار سطحیں۔
صنعتی ماحول میں اکثر ڈھلوان کنکریٹ، بجری، ڈھیلی مٹی، کیچڑ والی زمین، نکاسی آب کے راستے، یا عبوری سطحیں شامل ہوتی ہیں۔ ایک چوکور پلیٹ فارم اپنی ٹانگوں کی پوزیشنوں اور جسم کے رویے کو زمین کی تبدیلی کے ساتھ ڈھال سکتا ہے۔
مستحکم آپریشن کا انحصار مکینیکل ڈیزائن، پرسیپشن، گیٹ کنٹرول، کرشن اور بیلنس الگورتھم کے امتزاج پر ہوتا ہے۔ ٹانگیں جسمانی نقل و حرکت کی صلاحیت فراہم کرتی ہیں، جبکہ کنٹرول سسٹم یہ طے کرتا ہے کہ اس صلاحیت کو کس طرح استعمال کیا جاتا ہے۔
تنگ اور بے ترتیبی کی جگہیں۔
صنعتی سرنگیں، ورکشاپس، پائپ کوریڈورز، اور دیکھ بھال کے علاقوں میں ایسی رکاوٹیں ہوسکتی ہیں جو دستیاب راستے کو محدود کرتی ہیں۔ ایک کومپیکٹ چوکور پلیٹ فارم مسلسل فلیٹ ڈرائیونگ سطح کی ضرورت کے بغیر ان میں سے کچھ جگہوں پر تشریف لے سکتا ہے۔
| خطوں کی حالت | روایتی موبائل پلیٹ فارمز کے لیے چیلنج | چوگنی ڈیزائن کا فائدہ |
|---|---|---|
| قدم | عمودی تبدیلیاں پہیے کے رابطے اور آگے کی حرکت میں خلل ڈال سکتی ہیں۔ | انفرادی ٹانگوں کو اٹھایا جا سکتا ہے اور مختلف اونچائیوں پر کھڑا کیا جا سکتا ہے۔ |
| کھڑی ڈھلوان | کم کرشن اور محدود جسم کی ایڈجسٹمنٹ حرکت کو متاثر کر سکتی ہے۔ | حرکت کے دوران ٹانگوں کی پوزیشن اور جسم کی کرنسی کو ایڈجسٹ کیا جا سکتا ہے۔ |
| ملبہ | فاسد رابطے کی سطحیں پہیے کی حرکت کو غیر مستحکم کر سکتی ہیں۔ | انفرادی پاؤں کی جگہ کا تعین رکاوٹوں پر بات چیت کے لیے مزید اختیارات فراہم کرتا ہے۔ |
| کیچڑ والی زمین | وہیل یا ٹریک کرشن نرم سطحوں پر مختلف ہو سکتے ہیں۔ | ٹانگوں کی جگہ کا تعین رابطے کے بدلتے ہوئے حالات کے مطابق کر سکتا ہے۔ |
| گیپس اور گلیاں | پہیوں والے نظاموں کو پل یا راستے کی ضرورت پڑ سکتی ہے۔ | ٹانگوں کی نقل و حرکت منتخب خطوں کی خصوصیات کے ارد گرد یا اس سے زیادہ نیویگیٹ کر سکتی ہے۔ |
توازن اتنا ہی اہم ہے جتنا کہ حرکت
دشوار گزار خطوں پر منتقل ہونے کے قابل ہونا کافی نہیں ہے۔ پلیٹ فارم کو سینسر اور سامان لے جانے کے دوران توازن برقرار رکھنے کی ضرورت ہے۔ زمین کی اونچائی میں اچانک تبدیلی روبوٹ کے مرکز ثقل اور بوجھ کی تقسیم کو متاثر کر سکتی ہے۔
اس لیے کنٹرول سسٹم کو چال، کرنسی، سینسر فیڈ بیک، اور حرکت کی رفتار کو مربوط کرنے کی ضرورت ہے۔ اینٹی شیک اور اینٹی ٹپ فنکشنز متعین آپریٹنگ لفافے کے اندر مستحکم آپریشن کو برقرار رکھنے میں مدد کر سکتے ہیں۔
یہ خاص طور پر متعلقہ ہے جب روبوٹ کیمرے یا پیمائش کا سامان رکھتا ہے۔ ضرورت سے زیادہ حرکت جمع کردہ ڈیٹا کے معیار کو کم کر سکتی ہے یہاں تک کہ جب روبوٹ خود سیدھا رہتا ہے۔
کون سے خود مختار افعال صنعتی آپریشن کو بہتر بناتے ہیں؟
صنعتی روبوٹکس اس وقت زیادہ کارآمد ہو جاتا ہے جب پلیٹ فارم مسلسل دستی اسٹیئرنگ کی ضرورت کے بغیر دہرائے جانے والے کام انجام دے سکتا ہے۔ خود مختار افعال آپریٹر کے کام کے بوجھ کو کم کر سکتے ہیں جبکہ نقل و حرکت اور ڈیٹا اکٹھا کرنے کو مزید منظم بناتے ہیں۔
جدید چوکور پلیٹ فارم ماحولیاتی ادراک، پوزیشننگ، روٹ پلاننگ، رکاوٹوں سے بچنے، ٹاسک ایگزیکیوشن، اور ڈیٹا ریکارڈنگ کو یکجا کر سکتے ہیں۔ خود مختاری کی ڈگری روبوٹ کے فن تعمیر، سینسر، سافٹ ویئر، مواصلات کے حالات، اور آپریٹنگ ماحول پر منحصر ہے.
ماحولیاتی ادراک
اس سے پہلے کہ کوئی موبائل روبوٹ خود مختار طور پر تشریف لے جائے، اسے اپنے ارد گرد کے ماحول کے بارے میں معلومات کی ضرورت ہوتی ہے۔ سینسر رکاوٹوں، خطوں میں تبدیلی، کھلے راستوں اور دیگر متعلقہ خصوصیات کی شناخت کر سکتے ہیں۔
اس کے بعد نیویگیشن سسٹم کے ذریعے پرسیپشن ڈیٹا کا استعمال اس بات کا تعین کرنے کے لیے کیا جاتا ہے کہ روبوٹ کو کس طرح حرکت کرنی چاہیے۔ بدلتے ہوئے ماحول میں، اس عمل کو صرف ایک طے شدہ نقشے پر مبنی ہونے کے بجائے مسلسل چلانے کی ضرورت پڑ سکتی ہے۔
راستے کی منصوبہ بندی اور رکاوٹ سے بچنا
راستے کی منصوبہ بندی اس بات کا تعین کرتی ہے کہ روبوٹ متعین پوائنٹس کے درمیان کیسے سفر کر سکتا ہے۔ رکاوٹ سے بچنا اس کو ایڈجسٹ کرنے میں مدد کرتا ہے جب کوئی چیز منصوبہ بند راستے کو روکتی ہے یا جب ماحولیاتی حالات بدل جاتے ہیں۔
صنعتی معائنے کے لیے، یہ سامان کے ارد گرد، سہولیات کے ذریعے، یا نامزد معائنہ پوائنٹس کے درمیان دہرائے جانے والے راستوں کی مدد کر سکتا ہے۔ آپریٹرز ہر حرکت کو دستی طور پر کنٹرول کرنے کے بجائے معائنہ کے نتائج پر زیادہ توجہ مرکوز کر سکتے ہیں۔
ٹاسک شیڈولنگ اور ڈیٹا اکٹھا کرنا
خود مختار معائنہ کا معمول سینسنگ کے ساتھ تحریک کو یکجا کر سکتا ہے۔ روبوٹ متعین مقامات پر سفر کر سکتا ہے، تصاویر یا سینسر ریڈنگ جمع کر سکتا ہے، نتائج کو ریکارڈ کر سکتا ہے، اور پھر اگلے مقام پر جا سکتا ہے۔
یہ ایک ڈیجیٹل ورک فلو بناتا ہے جس میں روبوٹ کی نقل و حرکت اور جمع کی گئی معلومات منسلک ہوتی ہیں۔ صرف ایک ویڈیو سٹریم بنانے کے بجائے، نظام معائنہ کے نتائج کا ایک منظم ریکارڈ بنا سکتا ہے۔
ادراک کرنا
سینسر خطوں، رکاوٹوں، آلات اور ارد گرد کے حالات کے بارے میں معلومات اکٹھا کرتے ہیں۔
منصوبہ
نیویگیشن سسٹم دستیاب جگہ اور کام کی ضروریات کے مطابق مناسب راستے کا تعین کرتا ہے۔
ایکٹ
ٹانگیں اور کنٹرول سسٹم ماحول میں ہونے والی تبدیلیوں کو اپناتے ہوئے نقل و حرکت کو مربوط کرتے ہیں۔
ریکارڈ
معائنہ کی تصاویر، سینسر کی پیمائش، اور آپریٹنگ معلومات مزید تجزیہ کے لیے محفوظ کی جا سکتی ہیں۔
خودمختاری کو ماحول کے مطابق ہونا چاہیے۔
خود مختار آپریشن کا مطلب یہ نہیں ہے کہ ہر صنعتی ماحول کو مکمل طور پر لاتعلق رکھا جائے۔ کچھ ماحول کو مخصوص کاموں سے پہلے وضاحتی نگرانی، دور دراز کی مداخلت، یا آپریٹر کی تصدیق کی ضرورت ہوتی ہے۔
ایک زیادہ عملی نقطہ نظر یہ ہے کہ اس بات کی نشاندہی کی جائے کہ ورک فلو کے کن حصوں کو قابل اعتماد طریقے سے خود کار بنایا جا سکتا ہے اور جہاں انسانی فیصلہ سازی مفید رہتی ہے۔ نیویگیشن، بار بار ڈیٹا اکٹھا کرنا، اور معمول کے راستے پر عمل درآمد آٹومیشن کے مضبوط امیدوار ہیں، جبکہ غیر معمولی نتائج کے لیے اضافی انسانی تشخیص کی ضرورت پڑ سکتی ہے۔
ملٹی سینسر پرسیپشن کیا کردار ادا کرتا ہے؟
پرسیپشن ایک موبائل روبوٹ کو وہ معلومات فراہم کرتا ہے جس کی اسے اپنے ماحول کو سمجھنے اور ایپلیکیشن سے متعلق مخصوص کام انجام دینے کے لیے درکار ہوتی ہے۔ ایک سینسر شاذ و نادر ہی صنعتی آپریشن کے لیے درکار ہر قسم کی معلومات فراہم کرتا ہے۔
بصری کیمرے تفصیلی تصاویر فراہم کر سکتے ہیں۔ تھرمل سینسر درجہ حرارت کے فرق کو ظاہر کر سکتے ہیں۔ فاصلاتی سینسر روبوٹ کو ارد گرد کے جیومیٹری کو سمجھنے میں مدد کر سکتے ہیں۔ دوسرے سینسر لوکلائزیشن، ماحولیاتی پیمائش، یا آلات کے مخصوص معائنہ کی حمایت کر سکتے ہیں۔
بصری سینسنگ
ہائی ڈیفینیشن کیمرے آلات کے مشاہدے، بنیادی ڈھانچے کی جانچ، سہولت کی نگرانی، اور دستاویزات کے لیے تصاویر اور ویڈیو حاصل کر سکتے ہیں۔ بصری ڈیٹا اکثر معائنہ کا نقطہ آغاز ہوتا ہے کیونکہ آپریٹرز اجزاء اور سطحوں کی ظاہری شکل کا براہ راست جائزہ لے سکتے ہیں۔
تھرمل سینسنگ
تھرمل امیجنگ درجہ حرارت کی مختلف حالتوں کی نشاندہی کر سکتی ہے جو مرئی روشنی والی تصاویر میں واضح نہیں ہو سکتی ہیں۔ یہ برقی آلات، مشینری، پاور سسٹم، اور دیگر اثاثوں کے ارد گرد مفید ہو سکتا ہے جہاں گرمی کے غیر معمولی نمونے ایسی حالت کی نشاندہی کر سکتے ہیں جس کے لیے مزید جانچ کی ضرورت ہو۔
مقامی ادراک
فاصلے اور گہرائی کی معلومات روبوٹ کو رکاوٹوں، راہداریوں، قدموں اور ماحول کی دیگر خصوصیات کو سمجھنے میں مدد کر سکتی ہیں۔ یہ نیویگیشن کو سپورٹ کرتا ہے اور نقشہ سازی اور مقامی دستاویزات میں بھی حصہ ڈال سکتا ہے۔
| سینسر کیٹیگری | بنیادی معلومات | ممکنہ صنعتی کردار |
|---|---|---|
| مرئی روشنی والا کیمرہ | تصاویر اور ویڈیو | بصری معائنہ، دستاویزات، سامان کا مشاہدہ |
| تھرمل کیمرہ | درجہ حرارت کے پیٹرن | حرارتی حالت کی جانچ اور غیر معمولی گرمی کی شناخت |
| گہرائی یا رینج سینسر | فاصلہ اور مقامی تعلقات | نیویگیشن، رکاوٹ سے بچنے، اور ماحولیاتی نقشہ سازی |
| ماحولیاتی سینسر | ماحولیاتی پیمائش کی وضاحت | سائٹ کی نگرانی اور ایپلیکیشن کے لیے مخصوص ڈیٹا اکٹھا کرنا |
سینسر فیوژن کیوں اہمیت رکھتا ہے۔
سینسر فیوژن ماحول کی مزید مکمل نمائندگی کرنے کے لیے مختلف سینسنگ ذرائع سے معلومات کو یکجا کرتا ہے۔ ایک کیمرہ کسی چیز کی ظاہری شکل کو پہچان سکتا ہے، جبکہ گہرائی کا سینسر اس کا فاصلہ اور مقام فراہم کرتا ہے۔
حرارتی معلومات پھر یہ دکھا کر ایک اور پرت کا اضافہ کر سکتی ہے کہ آیا آبجیکٹ کا درجہ حرارت کا نمونہ غیر معمولی ہے۔ ان ذرائع کو یکجا کرنا صرف ایک سینسر پر انحصار کرنے کے بجائے معائنہ اور نیویگیشن کو زیادہ معلوماتی بنا سکتا ہے۔
پے لوڈ کا انتخاب کام پر منحصر ہے۔
زیادہ سینسر کا مطلب یہ نہیں کہ ایک بہتر نظام ہو۔ ہر اضافی جزو وزن، بجلی کی ضروریات، بڑھتی ہوئی رکاوٹیں، ڈیٹا پروسیسنگ کے مطالبات، اور دیکھ بھال کے تحفظات کا اضافہ کرتا ہے۔
صحیح طریقہ یہ ہے کہ صرف متعین کام کے لیے درکار معلومات کا انتخاب کیا جائے۔ ایک بصری معائنہ کے پلیٹ فارم کو ماحولیاتی سینسرز کے ایک بڑے ذخیرے کی ضرورت نہیں ہو سکتی ہے، جبکہ صنعتی نگرانی کے منصوبے کو مفید نتائج پیدا کرنے کے لیے کئی قسم کے ڈیٹا کی ضرورت ہو سکتی ہے۔
کون سے معائنے کے کام ایک چوگنی پلیٹ فارم کی مدد کر سکتے ہیں؟
چوکور روبوٹکس کے لیے معائنہ سب سے زیادہ عملی صنعتی ایپلی کیشنز میں سے ایک ہے کیونکہ پلیٹ فارم ایسے مقامات سے گزر سکتا ہے جو لوگوں کے لیے تکلیف دہ ہو یا پہیوں والی مشینوں کے لیے مشکل ہو۔
روبوٹ متعین راستوں کی پیروی کر سکتا ہے، معائنہ کے مقامات پر رک سکتا ہے، تصاویر یا سینسر کا ڈیٹا اکٹھا کر سکتا ہے، اور معلومات کو تجزیہ کے نظام میں واپس کر سکتا ہے۔ اس سے دوبارہ قابل معائنہ کام کا بہاؤ پیدا ہوتا ہے جسے کسی سہولت کی آپریٹنگ ضروریات کے مطابق شیڈول کیا جا سکتا ہے۔
فیکٹری اور ورکشاپ کا معائنہ
مینوفیکچرنگ ماحول میں، سامان اکثر بڑی سہولیات میں تقسیم کیا جاتا ہے۔ کچھ علاقے بلند، تنگ، یا فرش کی سطح میں ہونے والی تبدیلیوں سے الگ ہو سکتے ہیں۔
ایک چوکور پلیٹ فارم سہولت کے منتخب حصوں کو نیویگیٹ کر سکتا ہے اور مشینوں، پائپ لائنوں، برقی کابینہ، ساختی علاقوں اور دیگر متعین اثاثوں سے بصری معلومات اکٹھا کر سکتا ہے۔
بجلی اور سامان کی نگرانی
حرارتی اور بصری سینسر آلات کے معائنہ کے لیے جوڑے جا سکتے ہیں جہاں درجہ حرارت کے فرق متعلقہ ہوں۔ روبوٹ پہلے سے طے شدہ مقامات پر تصاویر جمع کر سکتا ہے اور موجودہ نتائج کا تاریخی ریکارڈ کے ساتھ موازنہ کر سکتا ہے۔
سرنگ اور محدود علاقے کا معائنہ
سرنگیں، پائپ کوریڈور، اور دیگر تنگ علاقے رسائی کے چیلنجز پیش کر سکتے ہیں۔ ایک کمپیکٹ موبائل روبوٹ کیمرے، لائٹنگ، یا معائنہ کے کام کے لیے موزوں دیگر سینسر لے کر ایسی جگہوں میں داخل ہو سکتا ہے۔
انفراسٹرکچر کا مشاہدہ
بنیادی ڈھانچے کے اثاثوں کو اکثر اسی طرح کے علاقوں کے بار بار معائنہ کی ضرورت ہوتی ہے۔ دہرائے جانے والا روبوٹ روٹ تصویری مجموعہ کو معیاری بنانے اور آپریٹنگ تسلسل فراہم کرنے میں مدد کر سکتا ہے۔
- معمول کا معائنہ:پہلے سے طے شدہ راستوں کی پیروی کریں اور بار بار آنے والا بصری یا سینسر ڈیٹا اکٹھا کریں۔
- آلات کی نگرانی:حالت کی تشخیص کے لیے بصری اور تھرمل معلومات کو یکجا کریں۔
- ساختی مشاہدہ:منتخب سطحوں، جوڑوں، پائپوں اور دیگر جسمانی اثاثوں کی تصاویر لیں۔
- ڈیٹا دستاویزات:بعد میں موازنہ اور تجزیہ کے لیے ٹائم اسٹیمپڈ معائنہ کے ریکارڈ بنائیں۔
معائنہ کا فائدہسب سے مفید آٹومیشن صرف پیدل معائنہ کے راستے کی جگہ نہیں لے رہا ہے۔ یہ ایک قابل تکرار سائیکل بنا رہا ہے جس میں حرکت، سینسنگ، ڈیٹا ریکارڈنگ، اور بعد میں تجزیہ جڑے ہوئے ہیں۔
معائنہ کے اعداد و شمار کو منظم کیا جانا چاہئے
تصاویر کا ایک بڑا مجموعہ خود بخود مفید نہیں ہے۔ سسٹم کو ڈیٹا کو مخصوص مقامات، آلات، راستوں، یا معائنہ کے مقامات کے ساتھ منسلک کرنا چاہیے تاکہ آپریٹرز سمجھ سکیں کہ ہر مشاہدہ کہاں سے آیا ہے۔
جب روبوٹک معائنہ کے نظام کو مناسب سافٹ ویئر کے ساتھ ملایا جاتا ہے، تو نتیجے میں آنے والی معلومات رجحان کے تجزیہ، دیکھ بھال کی منصوبہ بندی، اور فالو اپ معائنہ میں معاونت کر سکتی ہے۔ درست ورک فلو سہولت اور مطلوبہ معلومات پر منحصر ہے۔
ماڈیولر آلات پلیٹ فارم میں کیا شامل کر سکتے ہیں؟
ماڈیولریٹی ایک روبوٹک پلیٹ فارم کو آلات کو تبدیل یا شامل کرکے مختلف کاموں میں مدد کرنے کی اجازت دیتی ہے۔ یہ خاص طور پر صنعتی ماحول میں مفید ہے جہاں کئی قسم کے معائنہ اور نگرانی کی ضرورت ہو سکتی ہے۔
ممکنہ آلات میں مرئی روشنی والے کیمرے، تھرمل امیجنگ سسٹم، گیس ڈیٹیکٹر، لائٹنگ یونٹس، کمیونیکیشن ڈیوائسز، ماحولیاتی سینسرز اور دیگر کام کے مخصوص ماڈیولز شامل ہیں۔ عین مطابق ترتیب روبوٹ کی بوجھ کی صلاحیت، برقی نظام، بڑھتے ہوئے انٹرفیس، اور آپریٹنگ حالات پر منحصر ہے۔
معائنہ کا سامان
کیمرے اور تھرمل امیجنگ سسٹم روبوٹ کو موبائل انسپکشن پلیٹ فارم میں تبدیل کر سکتے ہیں۔ بصری کیمرے جسمانی حالات کو دستاویز کرسکتے ہیں، جبکہ تھرمل سینسر گرمی کی تقسیم کے بارے میں اضافی معلومات فراہم کرسکتے ہیں۔
ماحولیاتی سامان
گیس اور ماحولیاتی سینسر روبوٹ کو ان علاقوں سے پیمائش جمع کرنے کی اجازت دے سکتے ہیں جو دستی رسائی کے لیے آسان نہ ہوں۔ یہ صنعتی سہولیات، سرنگوں، ورکشاپس، اور دیگر متعین ماحول میں کام کے بہاؤ کی نگرانی میں مدد کر سکتا ہے۔
روشنی اور مواصلات کا سامان
روشنی کے ماڈیول تاریک علاقوں میں تصویر کے معیار کو بہتر بنا سکتے ہیں اور محدود روشنی والی جگہوں پر آپریشن کو سپورٹ کر سکتے ہیں۔ مواصلاتی آلات آپریٹرز کو آپریٹنگ ایریا میں اہلکاروں کے ساتھ معلومات کا تبادلہ کرنے کی اجازت دے سکتے ہیں۔
بصری ماڈیول بصری معائنہ، دستاویزات، اور سامان کے مشاہدے کے لیے تصاویر اور ویڈیو کیپچر کرتا ہے۔
تھرمل ماڈیول روایتی بصری معائنہ کی تکمیل کے لیے درجہ حرارت سے متعلق معلومات فراہم کرتا ہے۔
ماحولیاتی ماڈیول ایپلی کیشن کے مطابق گیس، ہوا، یا دیگر ماحولیاتی پیمائشیں جمع کرتا ہے۔
ماڈیولریٹی میں متعین انٹرفیس ہونے چاہئیں
ایک ماڈیولر نظام صرف اس وقت عملی ہے جب آلات کو غیر ضروری مطابقت کے مسائل پیدا کیے بغیر نصب کیا جا سکتا ہے۔ بڑھتے ہوئے پوائنٹس، برقی کنکشن، ڈیٹا انٹرفیس، جسمانی طول و عرض، اور وزن کی حدوں کو واضح طور پر بیان کیا جانا چاہئے.
معیاری انٹرفیس آلات کی ترتیب کے درمیان تبدیلیوں کو آسان بنا سکتے ہیں۔ ایک ہی وقت میں، مخصوص منصوبوں کے لیے حسب ضرورت بریکٹ، ہاؤسنگ، یا بجلی کے انتظامات کی ضرورت ہو سکتی ہے جب معیاری انٹرفیس درخواست کی ضروریات کو پورا نہیں کرتے ہیں۔
طاقت اور وزن کو ایک ساتھ سمجھا جانا چاہئے۔
ہر شامل کردہ ماڈیول مکمل آپریٹنگ کنفیگریشن کو تبدیل کرتا ہے۔ ایک بھاری سینسر ٹانگوں اور پروپلشن سسٹم کے ذریعے اٹھائے جانے والے بوجھ کو بڑھاتا ہے۔ اضافی الیکٹرانکس بجلی کی کھپت کو بڑھا سکتے ہیں۔ ایک بڑا مکان کشش ثقل کے مرکز کو متاثر کر سکتا ہے یا روبوٹ کی حرکت کو محدود کر سکتا ہے۔
ماڈیولر ڈیزائن اس لیے بہترین کام کرتا ہے جب روبوٹ کو بیس پلیٹ فارم اور اس کے آلات کے درمیان مکینیکل اور برقی تعلقات پر کافی توجہ کے ساتھ تیار کیا گیا ہو۔
پلیٹ فارم کو کن شرائط کے لیے ڈیزائن کیا جانا چاہیے؟
صنعتی ماحول نمایاں طور پر مختلف ہوتا ہے۔ ورکشاپ کا فرش بیرونی تعمیراتی علاقے سے مختلف چیلنجز پیش کرتا ہے، جب کہ ایک سرنگ کھلی صنعتی جگہ سے مختلف رکاوٹوں کو متعارف کراتی ہے۔
روبوٹک پلیٹ فارم کو منتخب کرنے یا تیار کرنے سے پہلے، ماحولیاتی حالات کو واضح طور پر بیان کیا جانا چاہیے۔ یہ حالات ساخت، سینسر، حرکت کے الگورتھم، سگ ماہی، بیٹری کے رویے، اور دیکھ بھال کی ضروریات کو متاثر کرتے ہیں۔
بارش اور نمی
بیرونی ماحول روبوٹک آلات کو بارش، چھڑکنے والے پانی اور زیادہ نمی کے سامنے لا سکتا ہے۔ مناسب تحفظ کی سطح پلیٹ فارم کے ڈیزائن اور مطلوبہ آپریٹنگ ماحول پر منحصر ہے۔
نمی سینسر اور کنیکٹر کو بھی متاثر کر سکتی ہے۔ بار بار آؤٹ ڈور آپریشن کے لیے، ان اجزاء کو مکینیکل اور برقی ڈیزائن کے دوران ثانوی تفصیلات کے طور پر استعمال کرنے کے بجائے غور کیا جانا چاہیے۔
دھول اور ڈھیلے مواد
صنعتی مقامات میں دھول، ریت، ملبہ، یا دیگر ذرات شامل ہو سکتے ہیں۔ اس طرح کے مواد متحرک میکانزم میں داخل ہوسکتے ہیں یا سینسر کی نمائش کو متاثر کرسکتے ہیں۔
تحفظ، صفائی کے طریقہ کار، دیکھ بھال تک رسائی، اور اجزاء کا انتخاب اس لیے سائٹ کے اصل حالات کی عکاسی کرے۔
درجہ حرارت
بیٹری کی کارکردگی، الیکٹرانکس، سینسرز، اور مکینیکل مواد درجہ حرارت کی تبدیلیوں کے لیے مختلف طریقے سے جواب دے سکتے ہیں۔ وسیع درجہ حرارت کے حالات کے لیے بنائے گئے پلیٹ فارم کا آپریشن کے دوران متوقع اصل حد کے خلاف جائزہ لیا جانا چاہیے۔
کمپن اور اثر
ٹانگوں کی حرکت بار بار مکینیکل حرکت پیدا کرتی ہے، جبکہ کھردرا خطہ اضافی جھٹکے لگا سکتا ہے۔ حساس سینسرز اور الیکٹرانک آلات کو مناسب بڑھتے ہوئے اور تحفظ کی ضرورت ہوتی ہے۔
| ماحولیاتی عنصر | ممکنہ اثر | ڈیزائن پر غور کرنا |
|---|---|---|
| نمی | کنیکٹر، الیکٹرانکس اور سینسر کو متاثر کر سکتا ہے۔ | مناسب دیوار، سگ ماہی، اور دیکھ بھال کے طریقہ کار |
| دھول | مکینیکل یا الیکٹرانک علاقوں میں داخل ہوسکتے ہیں۔ | تحفظ، صفائی تک رسائی، اور مناسب اجزاء کا انتخاب |
| درجہ حرارت | بیٹری اور الیکٹرانک رویے کو متاثر کر سکتا ہے۔ | طے شدہ آپریٹنگ رینج اور متعلقہ ماحولیاتی تشخیص |
| کمپن | سینسر ڈیٹا اور مکینیکل اجزاء کو متاثر کر سکتا ہے۔ | مناسب بڑھتے ہوئے، ساختی ڈیزائن، اور کمپن کی تشخیص |
| اثر | ٹانگوں، ہاؤسنگز، ماؤنٹس، اور الیکٹرانکس پر زور دے سکتا ہے۔ | ساختی تحفظ اور وضاحتی شرائط کے تحت توثیق |
ماحول صحیح ترتیب کا تعین کرتا ہے۔
ایسی کوئی عالمگیر ترتیب نہیں ہے جو ہر صنعتی سائٹ کے لیے مثالی ہو۔ روبوٹ کو منتخب کرنے سے پہلے آپریٹنگ ماحول کو دستاویزی کیا جانا چاہئے۔
مفید معلومات میں انڈور یا آؤٹ ڈور آپریشن، سطح کی اقسام، درجہ حرارت کی حد، دھول یا نمی کی موجودگی، راہداری کی چوڑائی، سیڑھیوں کے طول و عرض، متوقع رکاوٹیں، مطلوبہ پے لوڈ، اور مواصلاتی حالات شامل ہو سکتے ہیں۔
چوکور روبوٹ مشکل کام کے علاقوں کی نمائش کو کیسے کم کر سکتے ہیں؟
صنعتی روبوٹکس کا ایک اہم اطلاق لوگوں کے ایسے مقامات میں داخل ہونے کی ضرورت کو کم کرنا ہے جہاں تک رسائی مشکل، غیر آرام دہ، یا معمول کے دستی معائنہ کے لیے غیر موزوں ہے۔
ایک موبائل روبوٹ کیمروں اور سینسر کو متعین علاقوں میں لے جا سکتا ہے جبکہ آپریٹرز زیادہ آسان کنٹرول پوزیشن پر رہتے ہیں۔ اس سے معائنہ اور ڈیٹا اکٹھا کرنے میں مدد مل سکتی ہے بغیر عملے کو جسمانی طور پر ہر معائنہ کے راستے پر عمل کرنے کی ضرورت ہے۔
معمول کی نمائش کو کم کرنا
کچھ صنعتی کاموں میں گرم، گرد آلود، گیلے، شور، تنگ، یا بصورت دیگر مشکل ماحول میں بار بار حرکت کرنا شامل ہے۔ معمول کے ڈیٹا اکٹھا کرنے کے لیے موبائل پلیٹ فارم کا استعمال اس تعدد کو کم کر سکتا ہے جس کے ساتھ اہلکاروں کو ان علاقوں میں داخل ہونے کی ضرورت ہوتی ہے۔
روبوٹ انسانی مداخلت کی ہر ضرورت کو ختم نہیں کرتا۔ دیکھ بھال، غیر معمولی نتائج، مرمت، اور روبوٹ کی صلاحیتوں سے باہر کے کاموں کے لیے اب بھی تربیت یافتہ اہلکاروں کی ضرورت ہو سکتی ہے۔ اس کا مقصد مناسب معائنہ اور نگرانی کی سرگرمیوں کو زیادہ کنٹرول شدہ آپریٹنگ ماڈل میں منتقل کرنا ہے۔
دور دراز کا مشاہدہ اور مواصلات
کیمرہ اور کمیونیکیشن ماڈیول آپریٹرز کو فیلڈ سے معلومات فراہم کر سکتے ہیں بغیر ان کے معائنہ کیے جانے والے آلات کے ساتھ کھڑے ہونے کی ضرورت ہے۔
دیکھ بھال کرنے والی ٹیموں کے لیے، یہ ابتدائی جانچ کے دوران مفید ہو سکتا ہے۔ ایک روبوٹ پہلے بصری معلومات اکٹھا کر سکتا ہے، جس سے تکنیکی ماہرین اس بات کا تعین کر سکتے ہیں کہ علاقے میں داخل ہونے سے پہلے کس قسم کے فالو اپ کام کی ضرورت ہو سکتی ہے۔
خطرے میں کمی سسٹم کے ڈیزائن پر منحصر ہے۔
ایک روبوٹ خود بخود محفوظ نہیں ہے کیونکہ یہ ریموٹ ہے۔ مکمل نظام کو مناسب نیویگیشن، رکاوٹوں سے بچنے، مواصلات، ہنگامی طریقہ کار، دیکھ بھال کے طریقوں، اور آپریٹنگ حدود کی ضرورت ہے۔
اس لیے روبوٹ کو انسانی کام کے لیے ایک عالمگیر متبادل کے طور پر متعین صلاحیتوں کے ساتھ انجینئرنگ کے آلے کے طور پر سمجھا جانا چاہیے۔
- وضاحت کریں کہ کون سے کام دور سے انجام پا سکتے ہیں۔
- روبوٹ کے لیے محفوظ آپریٹنگ حدود قائم کریں۔
- مناسب مواصلات اور ہنگامی کنٹرول کے افعال فراہم کریں۔
- آپریٹنگ حالات کے مطابق سینسر اور مکینیکل اجزاء کو برقرار رکھیں۔
- روبوٹ کی متعین صلاحیتوں سے باہر کے حالات کے لیے انسانی مداخلت کو دستیاب رکھیں۔
آلات اور سینسر کو کیسے مربوط کیا جانا چاہئے؟
آلات کا انضمام اس بات کا تعین کرتا ہے کہ آیا روبوٹ نقل و حرکت، توازن، بجلی کی دستیابی، یا ڈیٹا کے معیار پر سمجھوتہ کیے بغیر اپنا مطلوبہ کام انجام دے سکتا ہے۔ ایک سینسر جو بنچ پر اچھی طرح سے کام کرتا ہے اسے ایک مختلف بڑھتے ہوئے ڈھانچے کی ضرورت پڑسکتی ہے جب یہ چلتے ہوئے چوکور پلیٹ فارم پر انسٹال ہوجاتا ہے۔
مکینیکل ماؤنٹنگ
تنصیب اور دیکھ بھال کے لیے کافی رسائی کو برقرار رکھتے ہوئے بڑھتے ہوئے پوائنٹس کو آلات کو محفوظ طریقے سے سپورٹ کرنا چاہیے۔ آلات کا مقام بھی اہمیت رکھتا ہے کیونکہ یہ مرکز ثقل اور روبوٹ کی حرکت کو متاثر کر سکتا ہے۔
کیمروں اور سینسروں کے لیے جن کے لیے ایک مستحکم منظر کی ضرورت ہوتی ہے، بڑھتے ہوئے نظام کو حرکت اور کمپن پر بھی غور کرنا چاہیے۔ آلات کو روبوٹ کی ٹانگوں یا دیگر اجزاء میں مداخلت کیے بغیر ایک مناسب فیلڈ آف ویو کی ضرورت ہوتی ہے۔
برقی انضمام
ہر شامل کردہ ماڈیول ایک برقی ضرورت پیدا کرتا ہے۔ کیمروں، تھرمل سسٹمز، کمپیوٹنگ ماڈیولز، لائٹنگ، کمیونیکیشن آلات، اور ماحولیاتی سینسرز میں مختلف وولٹیج اور موجودہ تقاضے ہو سکتے ہیں۔
پاور فن تعمیر کو روبوٹ کی بیٹری اور کنٹرول الیکٹرانکس کے ساتھ مطابقت برقرار رکھتے ہوئے ان بوجھ کو ایڈجسٹ کرنے کی ضرورت ہے۔
ڈیٹا انضمام
جدید روبوٹک نظام بڑی مقدار میں امیج، سینسر اور نیویگیشن ڈیٹا تیار کر سکتے ہیں۔ سسٹم کو اس بات کی وضاحت کرنی چاہیے کہ معلومات کو کیسے جمع کیا جاتا ہے، منتقل کیا جاتا ہے، ذخیرہ کیا جاتا ہے اور اس پر کارروائی کی جاتی ہے۔
معائنہ کی درخواستوں کے لیے، ڈیٹا مثالی طور پر مقام اور وقت کی معلومات سے جڑا رہنا چاہیے تاکہ بعد میں تجزیہ اس بات کی نشاندہی کر سکے کہ ایک خاص مشاہدہ کہاں جمع کیا گیا تھا۔
| انضمام کا علاقہ | کلیدی سوال | ممکنہ اثر |
|---|---|---|
| وزن | کیا روبوٹ مکمل سامان پیکج لے سکتا ہے؟ | نقل و حرکت، توازن اور مکینیکل بوجھ کو متاثر کرتا ہے۔ |
| پوزیشن | سامان کہاں نصب کیا جانا چاہئے؟ | کشش ثقل کے مرکز، منظر کے میدان، اور حرکت کو متاثر کر سکتا ہے۔ |
| طاقت | کس برقی ان پٹ کی ضرورت ہے؟ | بیٹری اور پاور مینیجمنٹ کی ضروریات کو تبدیل کرتا ہے۔ |
| ڈیٹا | معلومات کو کیسے منتقل یا ذخیرہ کیا جائے گا؟ | مواصلات اور پروسیسنگ فن تعمیر کا تعین کرتا ہے۔ |
| دیکھ بھال | کیا ماڈیول تک رسائی اور تبدیل کیا جا سکتا ہے؟ | سروس ایبلٹی اور آپریٹنگ تسلسل کو متاثر کرتا ہے۔ |
تعیناتی سے پہلے انضمام کی منصوبہ بندی کی جانی چاہیے۔
ابتدائی منصوبہ بندی مسدود سینسرز، ناقابل رسائی کنیکٹرز، بیٹری کی ناکافی صلاحیت، یا غیر مستحکم آلات کی تنصیب جیسے مسائل کو روک سکتی ہے۔
مفید تکنیکی معلومات میں آلات کے طول و عرض، وزن، بجلی کی کھپت، کنیکٹر کی وضاحتیں، مواصلاتی انٹرفیس، بڑھتے ہوئے تقاضے، آپریٹنگ درجہ حرارت، اور متوقع ماحولیاتی نمائش شامل ہیں۔
ایک بار جب یہ پیرامیٹرز معلوم ہو جائیں تو، روبوٹک پلیٹ فارم کو ایک مکمل نظام کے طور پر جانچا جا سکتا ہے بجائے اس کے کہ بعد میں شامل کیے جانے والے سامان کے ساتھ بیس روبوٹ کے طور پر۔
خریداروں کو پلیٹ فارم کا انتخاب کرنے سے پہلے کیا اندازہ لگانا چاہیے؟
چوکور روبوٹ کا انتخاب ظاہری شکل یا واحد کارکردگی نمبر کے بجائے ایپلیکیشن سے شروع ہونا چاہیے۔ ایک تکنیکی طور پر جدید پلیٹ فارم اب بھی غیر موزوں ہو سکتا ہے اگر وہ مطلوبہ علاقے میں تشریف لے نہیں جا سکتا، ضروری سامان نہیں لے سکتا، متوقع حالات میں کام نہیں کر سکتا، یا مطلوبہ ڈیٹا فراہم نہیں کر سکتا۔
ماحول سے شروع کریں۔
سطحوں، ڈھلوانوں، سیڑھیوں، راہداریوں، رکاوٹوں، درجہ حرارت، نمی، دھول اور دیگر ماحولیاتی خصوصیات کی دستاویز کریں۔ یہ عوامل طے کرتے ہیں کہ پلیٹ فارم کو کس قسم کی نقل و حرکت اور تحفظ کی ضرورت ہے۔
آپریٹنگ کام کی وضاحت کریں۔
شناخت کریں کہ آیا روبوٹ معائنہ، نگرانی، ڈیٹا اکٹھا کرنے، نقل و حمل، آلات کا مشاہدہ، یا کوئی اور متعین فنکشن انجام دے گا۔ یہ کام ان آلات کا تعین کرتا ہے جسے انسٹال کرنے کی ضرورت ہے۔
نقل و حرکت کا اندازہ کریں۔
چلنے کی صلاحیت سے زیادہ دیکھو۔ سیڑھیوں پر چڑھنے، ڈھلوان سے نمٹنے، رکاوٹوں سے متعلق گفت و شنید، استحکام، نقل و حرکت کی رفتار، موڑنے کی صلاحیت، اور سائٹ پر متوقع سطح کے حقیقی حالات پر کارکردگی پر غور کریں۔
پے لوڈ کی صلاحیت اور انضمام کو چیک کریں۔
مکمل آلات کے پیکج کا جائزہ لیا جانا چاہیے، بشمول کیمرے، سینسرز، مواصلاتی آلات، بڑھتے ہوئے ڈھانچے، بیٹریاں، اور دیگر لوازمات۔
خود مختار افعال کا جائزہ لیں۔
اس بات کا تعین کریں کہ آیا سسٹم روٹ پلاننگ، رکاوٹوں سے بچنے، پوزیشننگ، خودکار ڈیٹا اکٹھا کرنے، ٹاسک شیڈولنگ، اور پروجیکٹ کے لیے درکار سطح پر ریموٹ مانیٹرنگ میں معاونت کر سکتا ہے۔
- خطہ:روبوٹ کو کن سطحوں، سیڑھیوں، ڈھلوانوں اور رکاوٹوں پر بات چیت کرنی چاہیے؟
- کام:روبوٹ کو کون سی جسمانی کارروائی یا معلومات فراہم کرنی چاہیے؟
- پے لوڈ:کون سا سامان لے جانا چاہیے اور اس کا وزن کتنا ہے؟
- طاقت:پلیٹ فارم اور نصب آلات کی مشترکہ برقی طلب کیا ہے؟
- خود مختاری:آپریٹنگ ورک فلو کے کن حصوں کو خود کار طریقے سے عمل درآمد کی ضرورت ہے؟
- ماحولیات:کس درجہ حرارت، دھول، نمی، کمپن، یا اثر کے حالات متوقع ہیں؟
- دیکھ بھال:سینسر، بیٹریاں، ٹانگوں اور دیگر اجزاء کا معائنہ اور سروس کیسے کی جائے گی؟
انتخاب کا اصولسب سے بہترین پلیٹ فارم ضروری نہیں ہے کہ وہ سب سے طویل تفصیلات کی شیٹ کے ساتھ ہو۔ یہ وہ ہے جس کی نقل و حرکت، سینسنگ، طاقت، آلات کا انضمام، خود مختاری، اور دیکھ بھال کی خصوصیات اصل آپریٹنگ ماحول سے ملتی ہیں۔
ایک سٹرکچرڈ تعیناتی کا عمل کیسا لگتا ہے؟
ایک منظم تعیناتی عمل روبوٹکس کے عمومی تصور کو واضح تکنیکی تقاضوں کے ساتھ آپریٹنگ سسٹم میں تبدیل کرنے میں مدد کرتا ہے۔ یہ صنعتی ایپلی کیشنز کے لیے خاص طور پر اہم ہے کیونکہ روبوٹ کو موجودہ ماحول، آلات، طریقہ کار اور ڈیٹا سسٹم کے ساتھ کام کرنا چاہیے۔
- آپریٹنگ منظر نامے کی وضاحت کریں:سائٹ کی ترتیب، خطہ، ماحولیاتی حالات، آپریٹنگ روٹس، اور ہدف کے کاموں کو ریکارڈ کریں۔
- مطلوبہ سامان کی شناخت کریں:اس بات کا تعین کریں کہ کون سے کیمرے، تھرمل سینسرز، ماحولیاتی آلات، لائٹنگ یونٹس، یا کمیونیکیشن ماڈیولز کی ضرورت ہے۔
- سسٹم کے پیرامیٹرز قائم کریں:وزن، طول و عرض، بجلی کی ضروریات، ڈیٹا انٹرفیس، بڑھتے ہوئے مقامات، اور دیکھ بھال تک رسائی کی تصدیق کریں۔
- آپریٹنگ روٹ بنائیں:درخواست کے لیے مطلوبہ علاقوں، چوکیوں، نیویگیشن کے راستوں اور معائنہ کی ترتیب کی وضاحت کریں۔
- نقل و حرکت کی توثیق کریں:سیڑھیاں، ڈھلوان، رکاوٹیں، اور عبوری سطحوں سمیت اصل خطہ پر حرکت کا اندازہ کریں۔
- سامان کی توثیق کریں:نقل و حرکت کے دوران امیج کوالٹی، سینسر ریڈنگ، کمیونیکیشن، اور آلات کے استحکام کو چیک کریں۔
- آپریٹنگ طریقہ کار قائم کریں:چارجنگ، دیکھ بھال، ڈیٹا کا جائزہ، مداخلت، اور ہنگامی طریقہ کار کی وضاحت کریں۔
سائٹ کی جانچ ضروری ہے۔
لیبارٹری ٹیسٹ ایک حقیقی سہولت کی ہر خصوصیت کو دوبارہ نہیں بنا سکتے۔ جب بھی عملی ہو روبوٹ کا نمائندہ آپریٹنگ حالات کے تحت جائزہ لیا جانا چاہیے۔
سائٹ کی جانچ ان تفصیلات کو ظاہر کر سکتی ہے جن کی عام ترقی کے دوران شناخت کرنا مشکل ہے۔ ایک راہداری توقع سے زیادہ تنگ ہو سکتی ہے۔ ایک سیڑھی کی اونچائی غیر معمولی ہو سکتی ہے۔ ایک خاص سطح کم کرشن فراہم کر سکتی ہے۔ روشنی کے حالات کیمرے کی کارکردگی کو کم کر سکتے ہیں۔
ان نتائج کو پھر راستے کی منصوبہ بندی، آلات کی جگہ کا تعین، سینسر کی ترتیب، یا آپریٹنگ طریقہ کار کو ایڈجسٹ کرنے کے لیے استعمال کیا جا سکتا ہے۔
ڈیٹا ورک فلو کو روبوٹ کے ساتھ ڈیزائن کیا جانا چاہئے۔
معائنہ آٹومیشن صرف اس وقت قیمت پیدا کرتا ہے جب جمع کی گئی معلومات کو استعمال کیا جا سکے۔ ایک مفید نظام کو اس بات کی وضاحت کرنی چاہیے کہ تصاویر اور سینسر کی ریڈنگز کو کیسے ذخیرہ کیا جاتا ہے، وہ مقامات کے ساتھ کیسے منسلک ہوتے ہیں، اسامانیتاوں کی شناخت کیسے کی جاتی ہے، اور آپریٹرز نتائج کا جائزہ کیسے لیتے ہیں۔
بار بار ہونے والے معائنے کے لیے، تاریخی ریکارڈ بھی موازنہ کی بنیاد فراہم کر سکتے ہیں۔ روبوٹ اسی طرح کے راستوں اور نقطہ نظر کا استعمال کرتے ہوئے ڈیٹا اکٹھا کر سکتا ہے، جس سے وقت کے ساتھ ساتھ تبدیلیوں کی شناخت آسان ہو جاتی ہے۔
دیکھ بھال تعیناتی کا حصہ ہونا چاہیے۔
ایک موبائل روبوٹ میں مکینیکل اور الیکٹرانک اجزاء ہوتے ہیں جو بار بار حرکت کا تجربہ کرتے ہیں۔ ٹانگیں، جوڑ، موٹرز، سینسرز، کنیکٹرز، بیٹریاں، اور حفاظتی مکانات سبھی کو مناسب دیکھ بھال کی ضرورت ہوتی ہے۔
اس لیے معمول کے معائنے کو شروع سے ہی آپریٹنگ پلان میں شامل کیا جانا چاہیے۔ کلیدی اجزاء تک آسان رسائی اور تبدیلی کے واضح طریقہ کار طویل مدتی آپریشن کو زیادہ عملی بنا سکتے ہیں۔
صنعتی چوکور روبوٹکس کی مستقبل کی سمت کیا ہے؟
صنعتی چوکور روبوٹکس کی ترقی زیادہ خود مختاری، بہتر ماحولیاتی بیداری، مضبوط آلات کے انضمام، اور زیادہ ایپلیکیشن مخصوص سافٹ ویئر کی طرف بڑھ رہی ہے۔ مرکزی سمت نہ صرف روبوٹس کو بہتر طریقے سے چل رہی ہے بلکہ انہیں کم دستی مداخلت کے ساتھ مکمل آپریٹنگ ورک فلو انجام دینے کے قابل بنا رہی ہے۔
ہوشیار مجسم آپریشن
روبوٹ سے توقع کی جاتی ہے کہ وہ ادراک اور حرکت کو یکجا کرنے کے بجائے ان کو الگ الگ کام سمجھیں۔ ایک پلیٹ فارم ماحولیاتی معلومات کا استعمال یہ فیصلہ کرنے کے لیے کر سکتا ہے کہ کہاں منتقل ہونا ہے، رکاوٹوں سے کیسے بچنا ہے، اور کام کہاں کرنا ہے۔
یہ جسمانی روبوٹ اور اسے کنٹرول کرنے والے سافٹ ویئر کے درمیان قریبی تعلق پیدا کرتا ہے۔ نتیجہ ماحول میں زیادہ انکولی حرکت ہو سکتا ہے جس کی ایک مقررہ راستے سے پوری طرح نمائندگی نہیں کی جا سکتی ہے۔
زیادہ ذہین معائنہ
جیسے جیسے کیمرے اور سینسر مزید معلومات اکٹھا کرتے ہیں، خودکار تجزیہ تیزی سے مفید ہوتا جاتا ہے۔ AI پر مبنی شناخت پہلے سے طے شدہ بصری حالات کی شناخت، معائنہ کی تصاویر کو منظم کرنے، اور اضافی جائزے کے مستحق علاقوں کو نمایاں کرنے میں مدد کر سکتی ہے۔
مثال کے طور پر، ایک سسٹم کو منتخب آلات کی بے ضابطگیوں، سطح کی تبدیلیوں، یا ایپلیکیشن کے ذریعہ بیان کردہ دیگر شرائط کو پہچاننے کے لیے ڈیزائن کیا جا سکتا ہے۔ اس کے بعد انسانی آپریٹرز ہر تصویر کا یکساں توجہ کے ساتھ جائزہ لینے کے بجائے تصدیق اور فیصلہ سازی پر توجہ مرکوز کر سکتے ہیں۔
زیادہ ماڈیولرٹی
مستقبل کے صنعتی پلیٹ فارم وسیع تر آلات کے امتزاج کی حمایت کرنے کا امکان ہے۔ ایک واحد روبوٹک بیس مختلف معائنہ سینسر، ماحولیاتی ماڈیولز، مواصلاتی آلات، یا کام کے لیے مخصوص آلات کو ایڈجسٹ کر سکتا ہے۔
اس کے لیے زیادہ معیاری مکینیکل اور برقی انٹرفیس کی ضرورت ہوتی ہے جب کہ اب بھی تخصیص کی اجازت دی جاتی ہے جہاں خصوصی پروجیکٹس کی ضرورت ہوتی ہے۔
صنعتی معلومات کے نظام کے ساتھ انضمام
صنعتی روبوٹکس کا اگلا مرحلہ فزیکل آپریشن کو ڈیجیٹل مینجمنٹ سسٹم کے ساتھ مربوط کرنے کا امکان ہے۔ روبوٹ سے تیار کردہ معلومات کو آلات کے ریکارڈ، دیکھ بھال کے نظام الاوقات، نقشے، معائنہ کی تاریخ، اور دیگر ڈیجیٹل ڈیٹا کے ساتھ ملایا جا سکتا ہے۔
یہ روبوٹ کو الگ تھلگ مشین کے طور پر کام کرنے کے بجائے ایک بڑے صنعتی ورک فلو کا حصہ بننے دیتا ہے۔
اعلیٰ خودمختاری خود مختار نیویگیشن، روٹ پلاننگ، رکاوٹوں سے بچنے، اور طے شدہ آپریشن کے ذریعے مزید کام انجام دیے جا سکتے ہیں۔
بہتر ادراک ایک سے زیادہ سینسر اور ذہین تجزیہ ساز و سامان اور اردگرد کے ماحول کے بارے میں بھرپور معلومات فراہم کر سکتے ہیں۔
گہرا انضمام روبوٹک پلیٹ فارم موبلٹی، سینسرز، پاور، ڈیٹا اور صنعتی سافٹ ویئر کو زیادہ مکمل آپریٹنگ ورک فلو میں جوڑ سکتے ہیں۔
موبائل مشین سے ذہین آپریٹنگ پلیٹ فارم تک
quadruped روبوٹکس کی طویل مدتی قدر جسمانی نقل و حرکت اور ڈیجیٹل ذہانت کے امتزاج میں مضمر ہے۔ ایک روبوٹ جو دشوار گزار علاقے میں چل سکتا ہے جسمانی رسائی فراہم کرتا ہے۔ سینسر معلومات فراہم کرتے ہیں۔ خود مختار کنٹرول ریپیٹ ایبلٹی فراہم کرتا ہے۔ AI پر مبنی تجزیہ جمع کردہ ڈیٹا کی تشریح میں مدد کر سکتا ہے۔ صنعتی سافٹ ویئر ان نتائج کو وسیع تر ورک فلو سے جوڑتا ہے۔
ان میں سے ہر ایک صلاحیت آزادانہ طور پر مفید ہے، لیکن ان کا مجموعہ ایک بہت زیادہ قابل پلیٹ فارم بناتا ہے۔ ان کو جتنا قریب سے مربوط کیا جائے گا، ہر نئے کام کے لیے پورے سسٹم کو دوبارہ ڈیزائن کیے بغیر اتنی ہی زیادہ ایپلی کیشنز کو سپورٹ کیا جا سکتا ہے۔
مستقبل کا سامنا کرنے والا اصولصنعتی چوکور روبوٹکس کی سمت کام پر مبنی نظام کی طرف ہے جو ایک مربوط پلیٹ فارم کے اندر نقل و حرکت، ادراک، خود مختار آپریشن، ماڈیولر آلات، اور ڈیٹا انٹیلی جنس کو یکجا کرتے ہیں۔
اکثر پوچھے گئے سوالات
صنعتی چوکور روبوٹ کیا ہے؟
یہ چار ٹانگوں والا موبائل روبوٹک پلیٹ فارم ہے جو پیشہ ورانہ کاموں جیسے معائنہ، نگرانی، ڈیٹا اکٹھا کرنے اور ایسے ماحول میں آپریشن کے لیے ڈیزائن کیا گیا ہے جہاں روایتی پہیوں والے روبوٹس کو نیویگیٹ کرنے میں دشواری کا سامنا کرنا پڑتا ہے۔
چوکور روبوٹ ناہموار خطوں کے لیے کیوں موزوں ہیں؟
چار انفرادی طور پر کنٹرول شدہ ٹانگیں پاؤں کی جگہ اور جسمانی کرنسی کے لیے مزید اختیارات فراہم کرتی ہیں۔ اس سے پلیٹ فارم کو اپنی متعین آپریٹنگ صلاحیت کے اندر سیڑھیوں، ڈھلوانوں، خلاوں، ڈھیلی سطحوں اور خطوں میں ہونے والی دیگر تبدیلیوں پر بات چیت کرنے میں مدد مل سکتی ہے۔
کیا ایک چوکور روبوٹ خود مختار طور پر کام کر سکتا ہے؟
جی ہاں نظام کے فن تعمیر پر منحصر ہے، خود مختار افعال میں ماحولیاتی ادراک، پوزیشننگ، راستے کی منصوبہ بندی، رکاوٹوں سے بچنے، کام پر عمل درآمد، اور ڈیٹا اکٹھا کرنا شامل ہو سکتا ہے۔ خود مختاری کی مناسب سطح اطلاق اور ماحول پر منحصر ہے۔
ایک چوکور پلیٹ فارم پر کون سے سینسر لگائے جا سکتے ہیں؟
ممکنہ آلات میں مرئی روشنی والے کیمرے، تھرمل امیجنگ سسٹم، گہرائی یا رینج کے سینسر، ماحولیاتی نگرانی کے آلات، روشنی کے نظام، کمیونیکیشن ماڈیولز، اور دیگر کام کے مخصوص آلات شامل ہیں۔ عین مطابق ترتیب پلیٹ فارم اور ایپلیکیشن پر منحصر ہے۔
کیا صنعتی معائنے کے لیے چوکور روبوٹ استعمال کیا جا سکتا ہے؟
جی ہاں یہ طے شدہ راستوں پر عمل کرتے ہوئے اور بصری، تھرمل، یا دیگر سینسر ڈیٹا اکٹھا کرکے صنعتی سہولیات، آلات، بنیادی ڈھانچے، سرنگوں، ورکشاپس اور دیگر علاقوں کے معمول کے معائنے میں معاونت کر سکتا ہے۔
کیا تھرمل امیجنگ کو روبوٹ کے ساتھ مربوط کیا جا سکتا ہے؟
جی ہاں تھرمل امیجنگ کو روایتی کیمروں کے ساتھ استعمال کیا جا سکتا ہے جب درجہ حرارت کے فرق معائنہ کے کام سے متعلق ہوں۔ سینسر، بڑھتے ہوئے مقام، بجلی کی ضرورت، اور ڈیٹا انٹرفیس کا مکمل نظام کے حصے کے طور پر جائزہ لیا جانا چاہیے۔
کیا روبوٹ میں اضافی سامان شامل کیا جا سکتا ہے؟
بہت سے پیشہ ور پلیٹ فارم ماڈیولر آلات کو سپورٹ کر سکتے ہیں، بشرطیکہ شامل کردہ اجزاء متعین مکینیکل، برقی، وزن اور انٹرفیس کی حدود میں رہیں۔ مخصوص کنفیگریشنز کے لیے حسب ضرورت بریکٹ یا دیگر انضمام کے اجزاء کی ضرورت ہو سکتی ہے۔
پلیٹ فارم کو منتخب کرنے سے پہلے کن چیزوں پر غور کرنا چاہیے؟
اہم عوامل میں خطہ، سیڑھی اور ڈھلوان کی ضروریات، آپریٹنگ ماحول، پے لوڈ کا وزن، سینسر کی ضروریات، بجلی کی طلب، خود مختار افعال، ڈیٹا ورک فلو، دیکھ بھال تک رسائی، اور مواصلات کے حالات شامل ہیں۔
کیا ایک ہی پلیٹ فارم مختلف ایپلی کیشنز کو سپورٹ کر سکتا ہے؟
جی ہاں ایک ماڈیولر ڈیزائن معائنہ، نگرانی، ماحولیاتی پیمائش، یا دیگر متعین صنعتی کاموں کے لیے مختلف سینسر اور آلات نصب کرنے کی اجازت دے سکتا ہے۔ دستیاب ترتیب روبوٹ کے فن تعمیر اور آلات کی ضروریات پر منحصر ہے۔
روبوٹک گشت کے بعد معائنہ کا ڈیٹا کیسے استعمال کیا جا سکتا ہے؟
جمع کردہ تصاویر اور سینسر ریڈنگ کو مقامات اور معائنہ کے مقامات کے ساتھ منسلک کیا جا سکتا ہے، پھر پہلے سے طے شدہ حالات کے لیے جائزہ لیا جا سکتا ہے۔ تاریخی ریکارڈ بھی معائنہ کے چکروں کے درمیان موازنہ کی حمایت کر سکتے ہیں اور فالو اپ کام کو منظم کرنے میں مدد کر سکتے ہیں۔
کیا خود مختار آپریشن آپریٹرز کی ضرورت کو دور کرتا ہے؟
ضروری نہیں۔ آٹومیشن مسلسل دستی کنٹرول کو کم کر سکتی ہے، لیکن آپریٹرز کو پھر بھی نگرانی، استثناء ہینڈلنگ، دیکھ بھال، غیر معمولی نتائج، اور روبوٹ کی متعین آپریٹنگ صلاحیت سے باہر کے کاموں کے لیے ضرورت پڑ سکتی ہے۔
صنعتی چوکور روبوٹ کن ماحول میں استعمال ہو سکتے ہیں؟
ممکنہ ایپلی کیشنز میں فیکٹریاں، ورکشاپس، سرنگیں، صنعتی سہولیات، بنیادی ڈھانچے کی جگہیں، غیر ہموار بیرونی علاقے، اور دیگر مقامات شامل ہیں جہاں موبائل معائنہ یا ڈیٹا اکٹھا کرنے کی ضرورت ہے۔ حقیقی مناسبیت کا انحصار ماحولیاتی حالات اور پلیٹ فارم کی خصوصیات پر ہے۔
ایک چوکور روبوٹکس پروجیکٹ پر بحث کریں۔
اپنی درخواست کے لیے خطوں کے حالات، معائنہ کا کام، سامان کی ضروریات، پے لوڈ کا وزن، آپریٹنگ ماحول، یا خود مختار افعال کا اشتراک کریں۔
اپنے منصوبے کی ضروریات پر بات کرنے کے لیے ہم سے رابطہ کریں۔